NASA испытало рой из трёх роботов, который сам выбирает научные цели
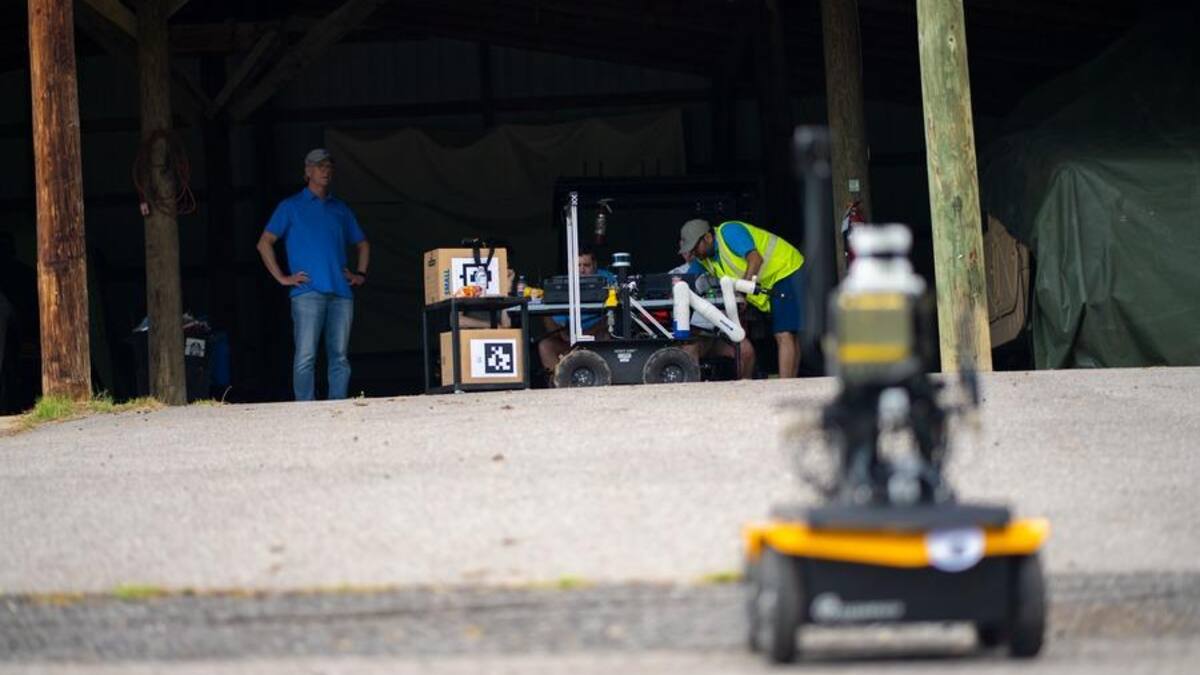
Команда NASA ASTRA провела полевые испытания роя из дрона и двух роверов: получив от людей только исходные научные цели, система сама выбирала, какой аппарат решает задачу, и могла переключиться на новый объект, не бросая текущий. Технология рассчитана на миссии, где задержка сигнала исключает ручное управление, — к внешним планетам, на Луну и Марс.
NASA испытало систему, в которой рой роботов сам решает, что исследовать. Полевые тесты прошли в июле, их провела команда NASA ASTRA (Adaptive Sensing Technology for Responsive Autonomy). Люди задавали только исходные научные цели, дальше дрон выбирал локацию, а программа роя сопоставляла риски с потенциальной научной отдачей и назначала подходящий аппарат. Весь цикл система проверяла среду на опасности, пересматривала стратегию по мере поступления новых данных и отчитывалась перед операторами.
Как был устроен полигонный рой
В испытаниях участвовали три аппарата: дрон и два ровера с разной оснасткой. Дрон вёл разведку. Первый ровер строил лидарную карту и помогал с навигацией, второй, оснащённый роботизированной рукой, собирал образцы. Тест проверял один вопрос: сможет ли рой, уже занятый задачей, автономно переключиться на новую цель. Ответ оказался положительным по обоим пунктам. Когда ведущий дрон находил дополнительный участок интереса, он не отказывался от текущего задания, а ставил его обработку на паузу и подтягивал другой аппарат для изучения новой находки.
Что учитывали алгоритмы
Решения принимались по объективным и субъективным критериям одновременно: доступность аппарата, расстояние до цели, скорость передвижения, научная ценность картографирования участка против взятия пробы. Учитывалось и то, насколько для учёных важны новые данные по сравнению с выполнением первоначального плана.
«Мы хотим дать миссиям возможность делать то, что они никогда не могли делать раньше, потому что у них не было "лица, принимающего решения" на борту, способного взвесить все эти критерии одновременно», — сказала Бетани Тейлинг, главный исследователь ASTRA из Центра космических полётов NASA имени Годдарда.
Технология создаётся для сценариев, где задержка сигнала делает ручное управление невозможным. Это беспилотные миссии к внешним планетам, а также работы в местах, где присутствие астронавтов недопустимо опасно, — в труднодоступных зонах Луны и Марса.
iXBT · права на исходный материал принадлежат автору.
Материал носит информационный характер и не является индивидуальной инвестиционной рекомендацией. Операции с криптовалютами связаны с риском полной потери вложенных средств. Подробнее — «Отказ от ответственности».
Разборы событий, итоги дня и то, что двигает рынок. Без сигналов и обещаний — только факты и что они значат.
Читать в Telegram →По теме
- ▪Microsoft сделает Copilot средством диагностики неполадок Windows3DNews · 18 ноября
- ▪Google открыла бесплатный доступ к ИИ-агенту Gemini Tasks в шести странахiXBT · 18 ноября
- ▪OpenAI выпустила GPT-6.2 Astra и Sol: Astra в API подешевела на 20%Tproger · 17 ноября
- ▪Сбер оценил выручку ОМК в 2,569 трлн рублей до 2036 годаiXBT · 17 ноября